Câu 1
Khâu hiệu chỉnh sớm pha có dạng:
Đáp án và lời giải
Đáp án: A
Đề gồm 18 câu trắc nghiệm một lựa chọn môn Điều khiển số; cả 18 câu đều có đáp án. Chọn Luyện tập để biết đúng sai từng câu, hoặc Thi thử có đồng hồ để lấy điểm thang 10.
Khâu hiệu chỉnh sớm pha có dạng:
Đáp án: A
Khâu hiệu chỉnh là:
Đáp án: A
Khi thiết kế bộ điều khiển trễ pha, nếu yêu cầu về sai số xác lập dưới dạng hệ số vị trí thì:
Đáp án: A
Điều kiện bù sớm pha là:
Đáp án: A
Cho hệ thống điều khiển có sơ đồ như hình vẽ, 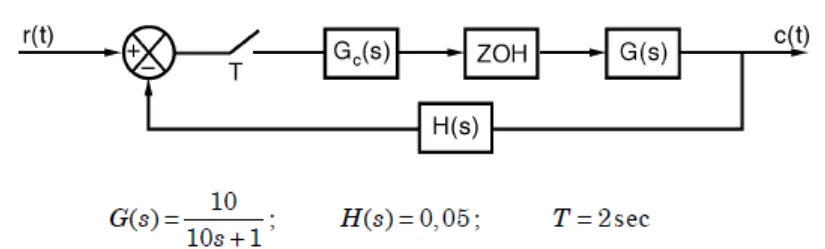 Tính KI:
Đáp án: A
Cho hệ thống điều khiển có sơ đồ như hình vẽ, 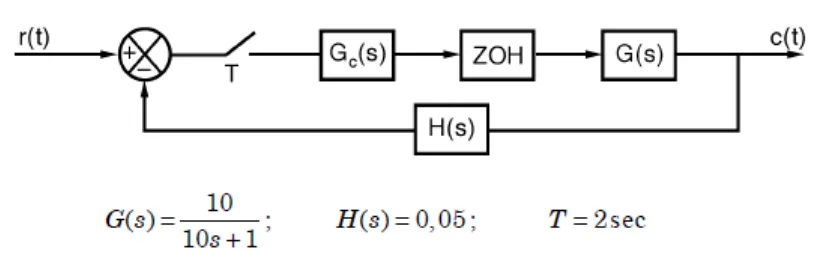 thiết kế khâu hiệu chỉnh để hệ thống có cặp cực phức với ξ = 0.707, ωn = 2 (rad/s) và sai số xác lập đối với tín hiệu vào là hàm nấc đơn vị bằng 0:
Đáp án: A
Nguyên tắc mấy của phương pháp 2 khi thiết kế bộ điều khiển số: “Hàm truyền W(z) của hệ kín phải có các zero là tất cả các zero nằm trên hay ngoài vòng tròn đơn vị của G(z)”:
Đáp án: A
Cho hệ thống rời rạc như hình vẽ,
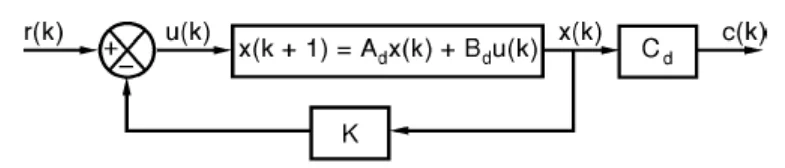
với . Hãy tính K sao cho hệ kín có cặp cực phức với ξ = 0.707, ωn = 10 (rad/s):
Đáp án: A
Cho hệ thống rời rạc như hình vẽ, 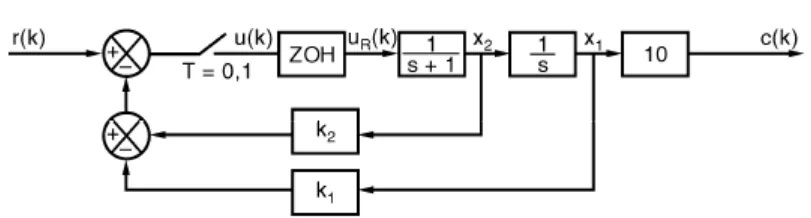 tính K = [k1 k2] sao cho hệ kín có cặp cực phức với ξ = 0.5, ωn = 8 rad/s:
Đáp án: A
Cho động cơ servo có sơ đồ cấu trúc như hình vẽ, giả thiết hàm truyền của thiết bị điều khiển là G(s) =, với độ dự trữ pha 55° và hệ số khuếch đại một chiều của bộ bù sớm pha. 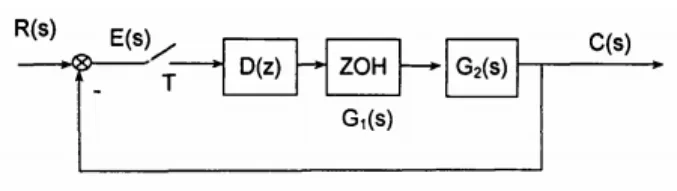 Hàm truyền của bộ điều khiển số là:
Đáp án: A
Cho động cơ servo có sơ đồ cấu trúc như hình vẽ, giả thiết hàm truyền của thiết bị điều khiển là G(s) =. Hằng số thời gian nhanh nhất bằng 0.5 s nên chọn chu kỳ lấy mẫu T =. (Hằng số thời gian nhanh nhất). 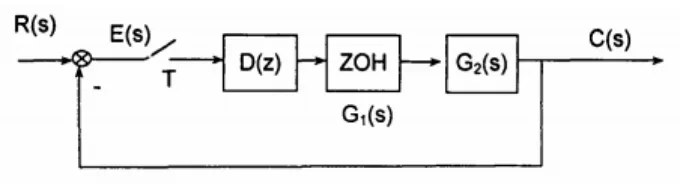 Hàm truyền của bộ điều khiển số là:
Đáp án: A
Thiết kế PID số để điều khiển đối tượng có hàm số truyền như hình, sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 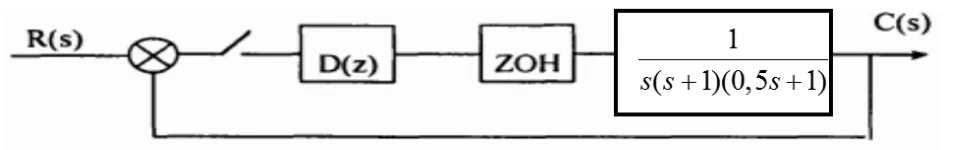
Đáp án: A
Thiết kế PID số để điều khiển đối tượng có hàm số truyền như hình, sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PID thì: 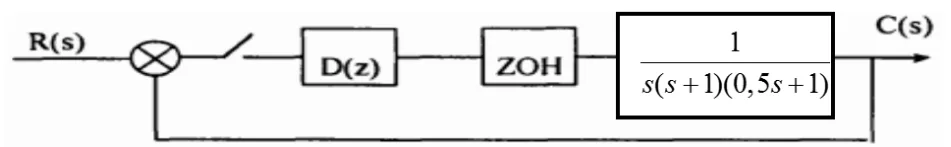
Đáp án: A
Thiết kế PID số để điều khiển đối tượng có hàm số truyền cho trong hình, với sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 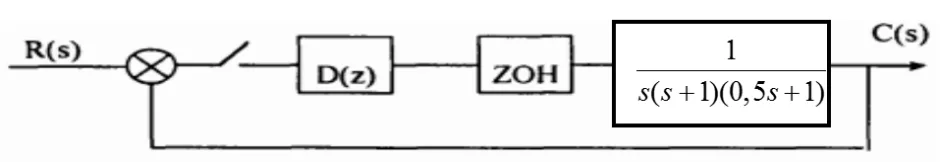
Đáp án: B
Thiết kế PID số để điều khiển đối tượng có hàm số truyền cho trong hình, với sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 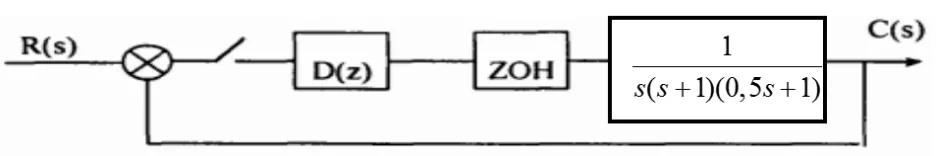
Đáp án: B
“Thiết kế khâu sớm pha GC1(z) để thỏa mãn yêu cầu về đáp ứng quá độ” là bước mấy của trình tự thiết kế bộ điều khiển sớm trễ pha:
Đáp án: A
Trong thiết kế bộ điều khiển sớm pha, bước xác định góc pha cần bù được thực hiện ở bước thứ mấy:
Đáp án: A
Góc pha cần bù để cặp cực quyết định z_1,2 nằm trên quỹ đạo nghiệm số của hệ thống sau khi hiệu chỉnh được tính theo công thức:
Đáp án: A