Câu 1
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó N là: DKS trang 49
Đáp án và lời giải
Đáp án: A
Đề gồm 30 câu trắc nghiệm một lựa chọn môn Điều khiển số; cả 30 câu đều có đáp án. Chọn Luyện tập để biết đúng sai từng câu, hoặc Thi thử có đồng hồ để lấy điểm thang 10.
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó N là: DKS trang 49
Đáp án: A
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó s là: DKS trang 50
Đáp án: A
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó Z là DKS trang 50
Đáp án: A
Đồ thị tần số của hệ rời rạc được xây dựng bằng cách thay Z bằng: trang 48
Đáp án: A
Trong bảng Jury số hạng b0 được tính bằng công thức nào sau đây: cuối trang 46
Đáp án: A
Đối với tiêu chuẩn Routh – Hurvit mở rộng khi xét về mối quan hệ giữa nghiệm số phương trình trên mặt phẳng Y với nghiệm Z của phương trình ta sẽ có mấy trường hợp xảy ra với nghiệm y: cuối trang 41 ĐKS
Đáp án: A
Hệ ổn định nếu phương trình đặc tính của hệ có các nghiệm thực hoặc nghiệm phức có: cuối trang 38
Đáp án: A
Hệ điều khiển số tuyến tính được mô tả bởi phương trình sai phân tuyến tính có dạng tổng quát: trang 37
Đáp án: A
Cho hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 45 ĐKS Xét ổn định của hệ: 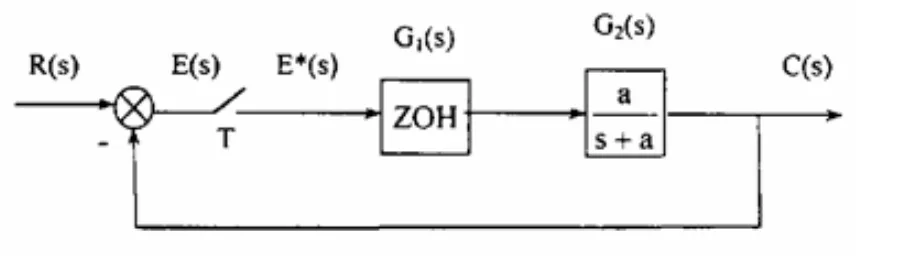
Đáp án: A
Hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 45 Phương trình đặc tính của hệ: 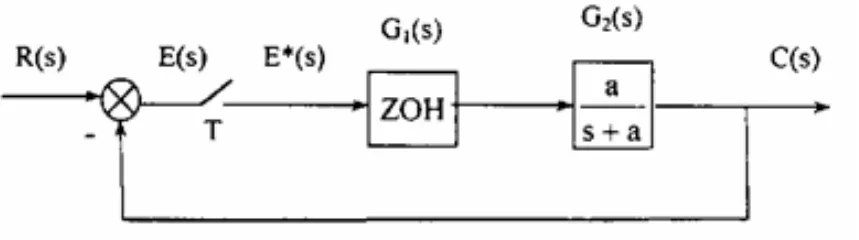
Đáp án: A
Hệ rời rạc cho bởi sơ đồ khối: Phương trình đặc tính của hệ: DKTD hình 8.2 trang 277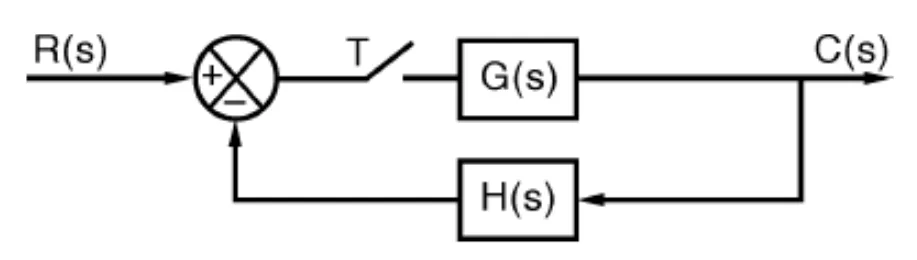
Đáp án: A
Hệ rời rạc cho hệ phương trình biến trạng thái: cuối trang 54
Phương trình đặc tính của hệ:
Đáp án: D
Muốn dùng tiêu chuẩn Routh-Hurwitz để đánh giá tính ổn định của hệ rời rạc ta phải thực hiện phép đổi biến : LTTĐ trang 277
Đáp án: A
Cho hệ thống rời rạc có phương trình đặc tính: trang 278 LTĐK Phương trình đặc tính khi thực hiện phép đổi biến là:
Đáp án: A
Cho hệ thống rời rạc có phương trình đặc tính: Xét tính ổn định của hệ thống trên. trang 278 LTĐK
Đáp án: A
Điều kiện ổn định của hệ rời rạc là: trang 38 ĐKS
Đáp án: A
Xét hệ rời rạc có phương trình đặc tính là: trang 281 LTĐK
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 285 LTĐK
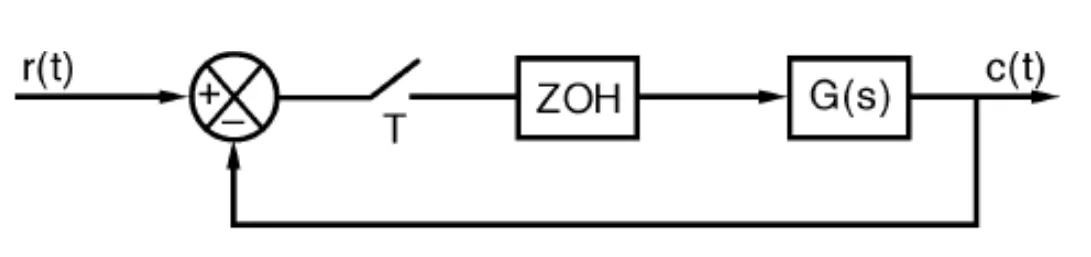
Trong đó: Tính Kgh.
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:
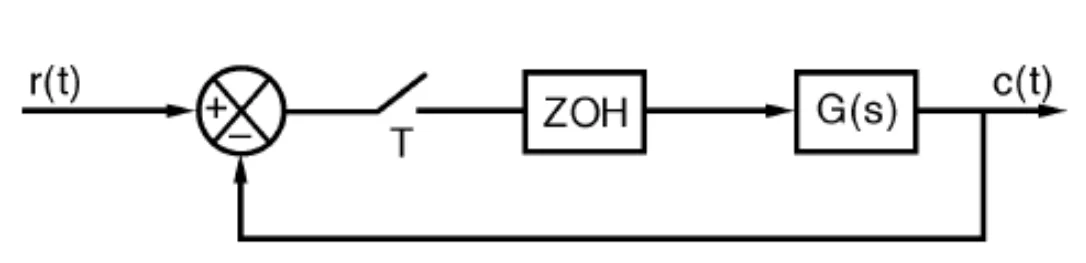
Trong đó: Phương trình đặc tính là: trang 283 LTĐK
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 283 LTĐK
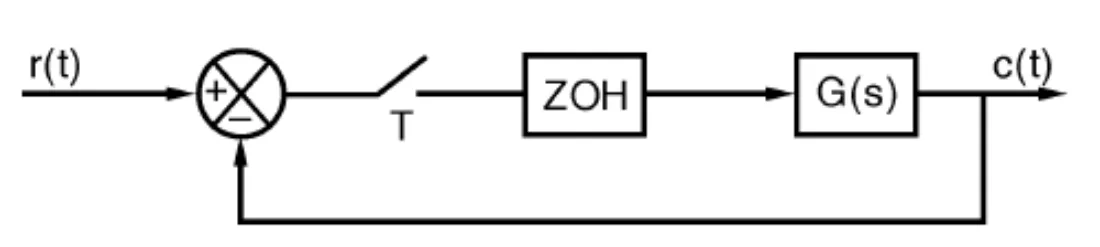
Trong đó: Các cực của hệ là:
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:
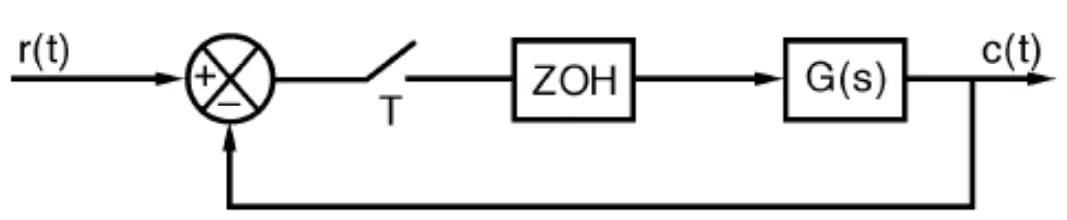
Trong đó: Phương trình trên có mấy giao điểm: trang 285 LTĐK
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 283 gtdktd 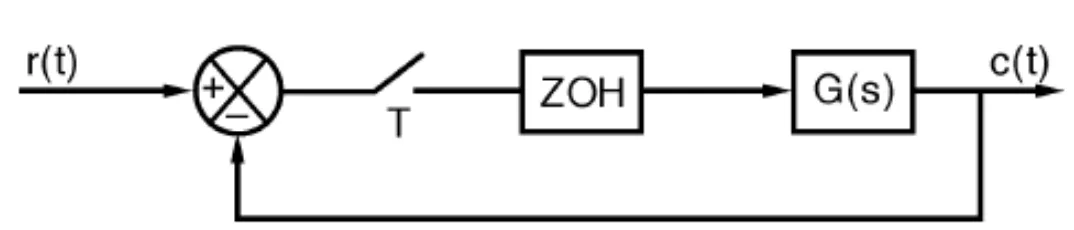 Trong đó: Có mấy điều kiện để hệ thống ổn định?
Đáp án: B
Độ vọt lố của hệ thống xác định bởi công thức: ct số 5.2 trang 157 gtdktd
Đáp án: A
Khi biết cặp cực quyết định của hệ rời rạc là dựa vào quan hệ z = để suy ra nghiệm s*, từ đó tính được ξ là: trang 286
Đáp án: A
Khi biết cặp cực quyết định của hệ rời rạc là dựa vào quan hệ z = để suy ra nghiệm s*, từ đó tính được ωn là: trang 286 LTĐK
Đáp án: A
Sai số xác lập được tính theo công thức là: trang 286 LTĐK
Đáp án: A
Sai số xác lập của sơ đồ sau là: trang 286 LTĐK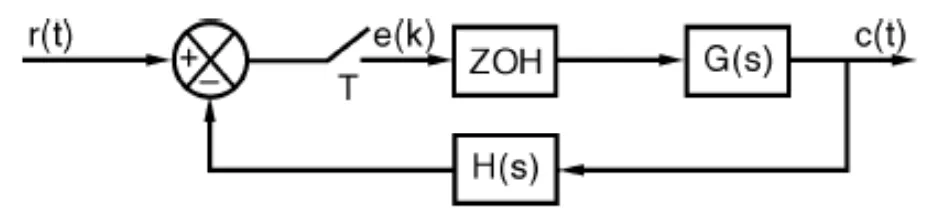
Đáp án: A
Sai số xác lập của sơ đồ sau đối với hàm nấc đơn vị là: trang 158 LTĐK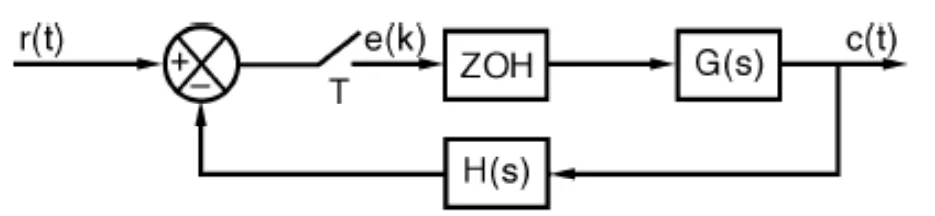
Đáp án: A
Sai số xác lập của sơ đồ sau đối với hàm dốc đơn vị: trang 287 LTĐK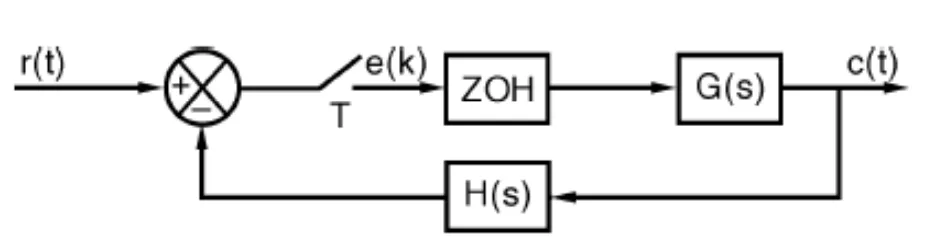
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 288 LTĐK 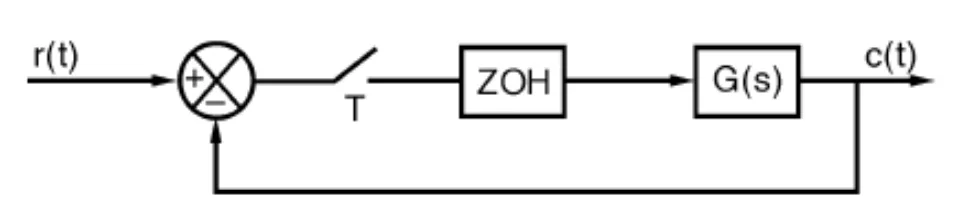 Với G(s) =; chu kỳ lấy mẫu T = 0.1(s). Hàm truyền kín của hệ là:
Đáp án: A